

Förstå marina CAN-bussystem
Moderna båtar är i allt högre grad beroende av digitala nätverk för att framdrivning, thrustrar, displayer, övervakningsutrustning och andra elektroniska system ska kunna utbyta information. CAN-busteknik gör det möjligt för många enheter att kommunicera robust via ett gemensamt nätverk utan en separat signalkabel för varje funktion.
Det viktiga är att CAN är den underliggande kommunikationstekniken, inte ett universellt marint språk. System som VETUS V-CAN, NMEA 2000 och SAE J1939 kan alla använda CAN men ändå ha olika meddelandeformat och funktioner.
Den här guiden förklarar hur CAN-bus fungerar ombord, hur V-CAN passar in i en VETUS-installation, när en CANverter-gateway behövs och varför datariktning, nätverksterminering och korrekt installation är viktiga.
Vad gör CAN-bus på en båt?
CAN står för Controller Area Network. Tekniken utvecklades ursprungligen för fordon, där många elektroniska styrenheter behöver utbyta information snabbt och tillförlitligt. Samma princip är användbar på båtar: flera enheter kan dela ett kommunikationsnätverk i stället för att kräva stora kabelknippen med separata signalledningar.
CAN transporterar meddelanden mellan anslutna enheter. Protokollet på den högre nivån avgör vad meddelandena betyder och vilka funktioner som stöds. Vanliga exempel i marina installationer är:
- NMEA 2000 för navigation, övervakning och annan marinelektronik
- SAE J1939 för motorer och annan drivlinerelaterad utrustning
- proprietära CAN-nätverk som VETUS V-CAN
NMEA 0183 är annorlunda. Det är en seriell kommunikationsstandard och inte ett CAN-bussnätverk.
V-CAN: VETUS CAN-nätverk
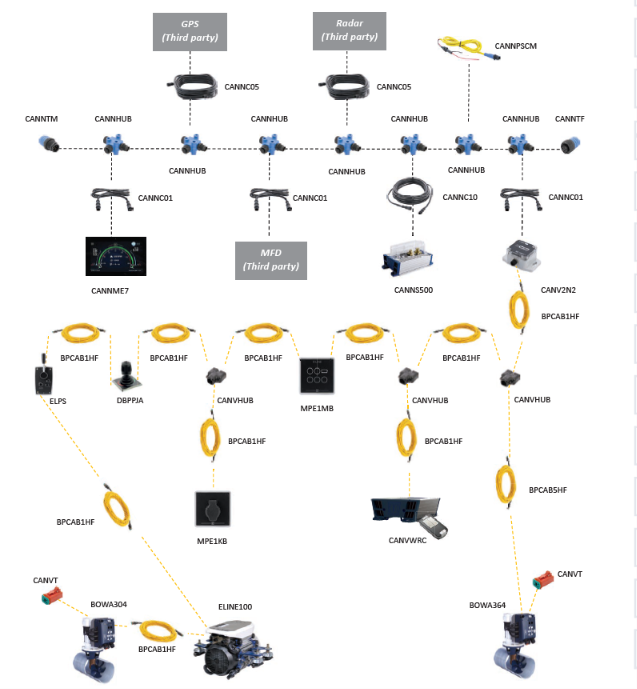
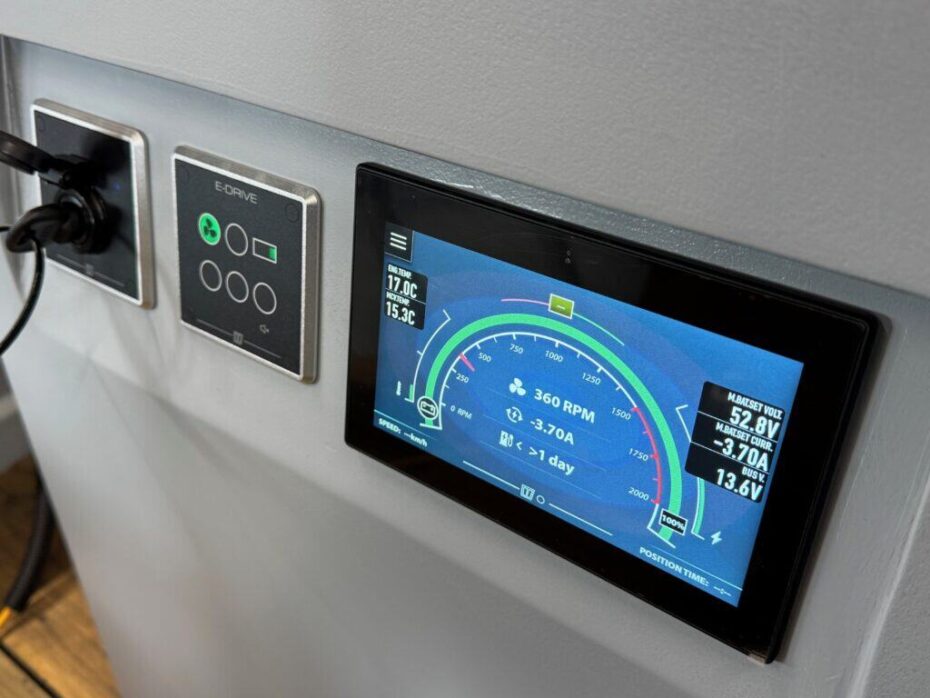
V-CAN är det proprietära CAN-bussystem som har utvecklats för kompatibla VETUS-produkter. Det utgör kommunikationslänken mellan komponenter som stöds, till exempel reglage för elektrisk framdrivning, proportionella thrustersystem, displayer och andra V-CAN-enheter.
Genom att hålla VETUS styrnätverk inom ett definierat protokoll kan kompatibla produkter utbyta de specifika kommandon och statusuppgifter de behöver. Det innebär också att tredjepartsutrustning inte ska anslutas direkt till V-CAN bara för att den också använder CAN.
När ett annat nätverk ombord behöver information från, eller godkänd styrkommunikation med, ett V-CAN-system måste anslutningen ske via rätt VETUS-gateway eller ett godkänt gränssnitt för den aktuella användningen.
Ansluta V-CAN till NMEA 2000 och J1939
Många båtar kombinerar VETUS-utrustning med plottrar, multifunktionsdisplayer, motorer och styrsystem som använder NMEA 2000 eller J1939. En gateway översätter utvalda meddelanden mellan de berörda nätverken så att varje sida får data i ett format den kan tolka.
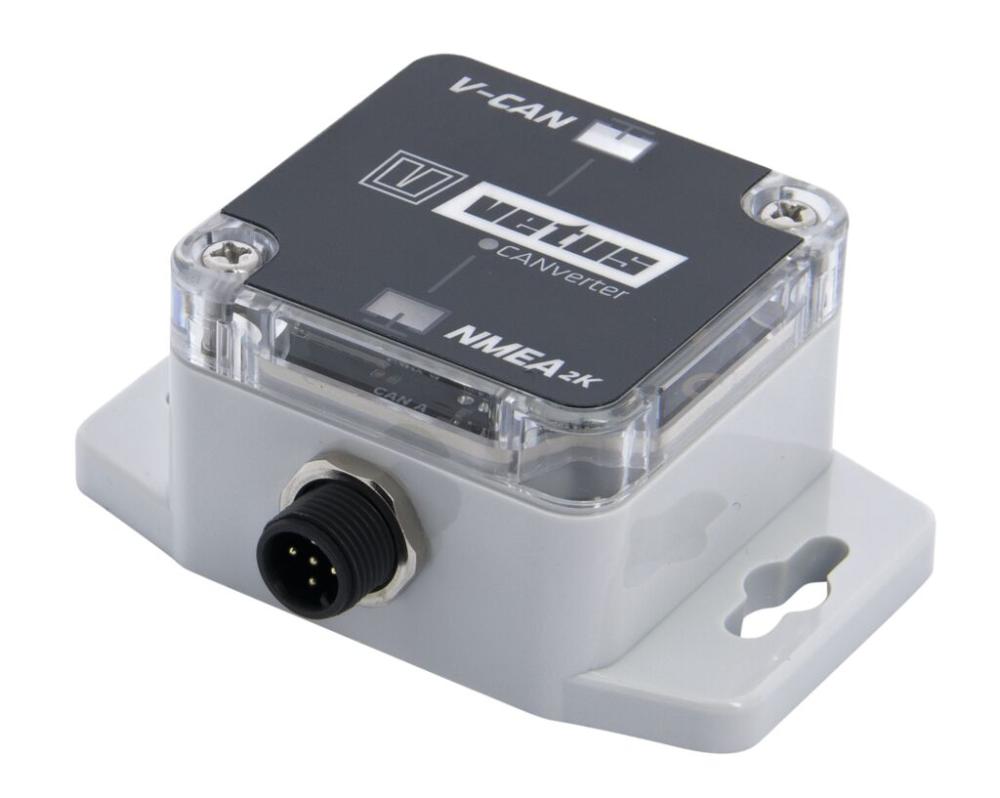
VETUS CANverter-produkter är utformade för särskilda kombinationer av protokoll och funktioner. De är inte alla utbytbara med varandra. CANV2N1 är till exempel en enkelriktad V-CAN-till-NMEA 2000-gateway avsedd för övervakning, medan CANV2N2 är dubbelriktad och kan stödja både övervakning och styrning när det anslutna VETUS-systemet och installationen är godkända för dessa funktioner.
Beroende på ansluten utrustning och gateway kan den översatta informationen omfatta exempelvis batteristatus, räckvidd, varvtal, temperatur och systemstatus. Exakt vilka data som är tillgängliga beror på vilka produkter och meddelanden som stöds på båda sidor om gatewayen.
Övervakning är inte samma sak som styrning
Den skillnaden är viktig när ett integrerat system planeras. En enkelriktad gateway kan skicka utvalda data från ett nätverk till ett annat för visning eller övervakning utan att ta emot styrkommandon i motsatt riktning.
En dubbelriktad gateway kan överföra stödda meddelanden i båda riktningarna, men det betyder inte att varje ansluten display eller styrenhet kan styra varje V-CAN-enhet. Styrningen beror på den specifika gatewayen, VETUS-produkten, tredjepartssystemet och den godkända integrationen.
I praktiken visar V-CAN-data på en NMEA 2000-display att information delas, men det bekräftar inte i sig att displayen får eller kan styra V-CAN-systemet.
Det fysiska V-CAN-nätverket är också viktigt
Tillförlitlig kommunikation beror på mer än det elektroniska protokollet. Strömförsörjning, kabeldragning, kontakter, hubbar, kabellängd och terminering är alla delar av nätverket och måste installeras korrekt.
Grundreglerna för installation av en V-CAN-linje omfattar:
- använd endast en 12 V V-CAN-strömförsörjning per V-CAN-linje
- montera ett V-CAN-termineringsmotstånd i vardera fysiska änden av linjen
- använd angivna V-CAN-kablar, hubbar och kontakter i installationen
- använd en CANrepeater om en V-CAN-linje behöver överskrida den rekommenderade standardmaxlängden på 40 m
En CANrepeater kan förlänga den rekommenderade linjelängden genom att återutsända CAN-trafiken, men den ersätter inte korrekt terminering, strömfördelning eller god installationspraxis.
Välj rätt integration
En välplanerad CAN-installation handlar inte om att ansluta alla CAN-kompatibla enheter till ett enda nätverk. Det handlar om att hålla varje nätverk korrekt uppbyggt och bara översätta den information eller de styrfunktioner som stöds mellan nätverken.
För VETUS-system börjar du med V-CAN-kraven för den framdrivnings-, thruster-, display- eller styrutrustning som ingår. Identifiera sedan det externa nätverket och avgör om behovet endast gäller övervakning eller godkänd dubbelriktad styrning. Det avgör vilken gateway och nätverkslayout som är lämpliga.
När protokoll, gatewayriktning, strömförsörjning och terminering är korrekta ger CAN-bus en kompakt och praktisk grund för integrerad elektronik ombord.